CUSUM 的 k 与 h:灵敏度怎么调
一、先说结论
k 和 h 是 CUSUM 仅有的两个旋钮,一个管"多小的偏差才算数",一个管"攒到多少才喊人"。它们不是随便拍的,而是从你想抓的偏移量 δ 反推出来的。
一句话记牢:k 取你想抓的偏移量的一半,h 再按目标 ARL₀ 去查表配。
想抓 1σ 的漂移,k = 0.5;想抓 2σ 的,k = 1.0。定完 k,再挑 h 让误报间隔 ARL₀ 落在你能忍受的范围里——车间里通常要 370 以上,也就是跟休哈特 3σ 图持平,班组不会觉得这图爱乱叫。
开头那位班长的图,k=0.2 意味着连 0.2σ 的鸡毛蒜皮都往账本上记,h=3 意味着攒到三个 σ 就喊人。这套组合的 ARL₀ 只有几十,一天报三次警一点都不冤。参数没配对,再好的算法也是噪声发生器。
二、核心知识点拆解
2.1 k 是什么:过程的"免赔额"
我喜欢拿保险的免赔额打比方。K = k·σ 是一道门槛,每个点的偏差要先扣掉 K,剩下的才入账。
``` C⁺ᵢ = max[ 0 , xᵢ − (μ₀ + K) + C⁺ᵢ₋₁ ] ```
K 定小了,随机波动的正常起伏也会被记进账本,账本自己就会慢慢往上爬,虚警连连;K 定大了,真实的小漂移被门槛全吃掉,账本永远归零,图变成一条死线。
为什么是"目标偏移量的一半"?这背后是序贯概率比检验的最优性结论:当你想在"均值 = μ₀"和"均值 = μ₀ + δσ"这两个假设之间做最快判别时,最优参考值恰好落在两者中点,也就是 k = δ/2。这个结论不用记推导,记住"取一半"就够用。
| 想抓的偏移 δ | k 取值 | K = k·σ 的含义 |
|---|---|---|
| 0.5σ(极慢漂移) | 0.25 | 门槛很低,很敏感,需要更大的 h 压虚警 |
| 1.0σ(常见磨损) | 0.50 | 车间默认档,性价比最高 |
| 1.5σ | 0.75 | 只关心中等以上偏移 |
| 2.0σ(明显跳变) | 1.00 | 这个量级其实休哈特也能抓 |
2.2 h 是什么:报警的"耐心值"
H = h·σ 是决策区间,账本累积到它就判异。h 直接决定 ARL₀:h 越大,越沉得住气,误报越少,但真出事也发现得晚。
行内最常用的两套组合,你至少要认识:
| 参数组合 | ARL₀(无偏移) | ARL₁(1σ 偏移) | 适用场合 |
|---|---|---|---|
| k=0.5, h=4 | 168 | 8.4 | 追求灵敏,能容忍虚警多一点 |
| k=0.5, h=5 | 465 | 10.4 | 通用首选,与休哈特 3σ 的 370 相当 |
| k=0.5, h=6 | 1000+ | 12.5 | 高价值件,虚警成本极高 |
| k=1.0, h=3 | 930 | 15.2(对 1σ) | 目标是 2σ 偏移,对 1σ 反应慢 |
看第二行和第三行的对比:h 从 5 加到 6,误报间隔从 465 翻到一千以上,代价只是发现 1σ 偏移时多等两个点。这笔账在很多场合是划算的。 反过来,h 从 5 降到 4,只快了两个点,误报却密了近三倍——不划算。
所以我给的建议很朴素:从 k=0.5、h=5 起步,除非有明确理由,别乱动。
2.3 σ 估错了,k 和 h 全跟着错
这条容易被忽略。K 和 H 都是 σ 的倍数,σ 一旦估偏,两个旋钮同时失准。
单值数据的 σ 不能直接拿全体标准差,那里面混着漂移本身的贡献,会把 σ 撑大,结果就是 K、H 双双变宽,CUSUM 变钝。正确做法是用移动极差法:
``` σ̂ = MR‾ / 1.128 (n=2 的移动极差,d₂ = 1.128) ```
子组数据则用 σ̂ = R‾/d₂ 或 σ̂ = S‾/c₄。记住一个原则:σ 必须来自组内的短期波动,不能被长期漂移污染。 这跟算休哈特控制限是同一个道理。
三、车间真实案例:三套参数跑同一批数据
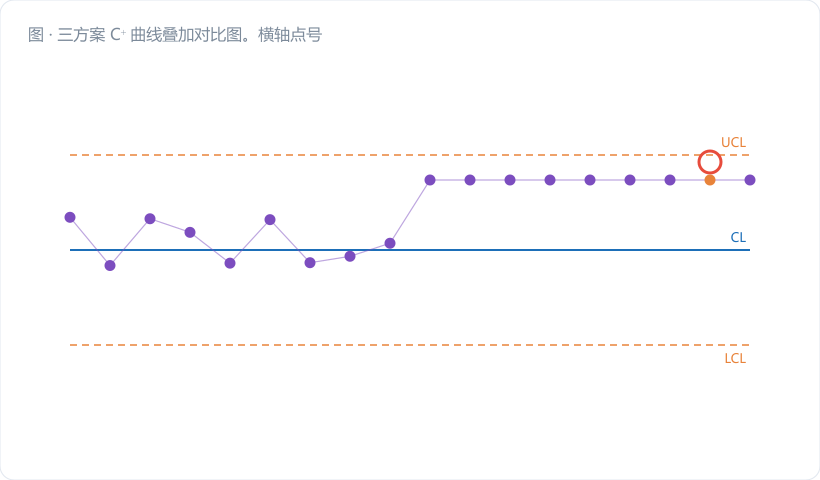
还是那条阀体线,稳态 μ₀ = 12.000 mm、σ̂ = MR‾/1.128 = 0.004 mm。我拿同一批二十个点,用三套参数各跑一遍,让班长自己挑。
数据:前十点稳态,第 11 点起注入 +0.004(1σ)漂移。
| 点号 | xᵢ | 方案A: k=0.2,h=3<br/>K=0.0008,H=0.012 | 方案B: k=0.5,h=5<br/>K=0.002,H=0.020 | 方案C: k=1.0,h=3<br/>K=0.004,H=0.012 |
|---|---|---|---|---|
| 1 | 12.001 | 0.0002 | 0 | 0 |
| 2 | 11.998 | 0 | 0 | 0 |
| 3 | 12.003 | 0.0022 | 0.001 | 0 |
| 4 | 11.999 | 0.0004 | 0 | 0 |
| 5 | 12.005 | 0.0036 | 0.001 | 0.001 |
| 6 | 11.997 | 0 | 0 | 0 |
| 7 | 12.004 | 0.0032 | 0.002 | 0 |
| 8 | 12.003 | 0.0054 | 0.003 | 0 |
| 9 | 12.002 | 0.0066 | 0.003 | 0 |
| 10 | 12.004 | 0.0098 | 0.005 | 0 |
| 11 | 12.005 | 0.0140 ← 报警 | 0.008 | 0.001 |
| 12 | 12.007 | — | 0.013 | 0.004 |
| 13 | 12.004 | — | 0.015 | 0.004 |
| 14 | 12.008 | — | 0.021 ← 报警 | 0.008 |
| 15 | 12.006 | — | — | 0.010 |
| 16 | 12.009 | — | — | 0.015 ← 报警 |
三套参数的表现,一目了然。
方案 A(k=0.2, h=3):第 11 点就报警了,看着最快。可你回头看第 5 到第 10 点——过程还在稳态,账本已经从 0.0036 一路爬到 0.0098,快摸到 H=0.012 了。这说明它随时可能在过程正常时炸掉,ARL₀ 低得可怜。班长抱怨的"一天三次警",根源就在这儿。它不是灵敏,它是神经质。
方案 B(k=0.5, h=5):稳态段账本反复归零,最高只到 0.005,离 H=0.020 还很远,说明它扛得住随机波动。漂移开始后四个点触限,第 14 点报警。既没虚惊,又抓得及时。
方案 C(k=1.0, h=3):这套参数瞄的是 2σ 偏移。稳态段几乎全零,安静得像没装图;可面对 1σ 漂移,它爬得慢吞吞,拖到第 16 点才报,比方案 B 晚了两个点。你要它抓小鱼,它偏偏用的是大眼渔网。
班长看完这张表就不吵了,最后定的是方案 B。我又补了一句:这台机的失效模式是导向套磨损,典型偏移量就是 1σ 左右,所以 k=0.5 正好卡在刀口上。要是换成那台经常撞刀的加工中心,失效一来就是 3σ 跳变,压根不用 CUSUM,休哈特图更快。
四、常见误区提醒
- 为了"更早发现"一路调低 k 和 h。 这是最普遍的冲动。灵敏度和虚警是跷跷板的两头,你按下一边另一边必然翘起来。图被喊成狼来了之后,真报警也没人理,那才是最大的损失。 调参之前先问自己:虚警一次的代价(停机排查)和漏报一次的代价(批量返工),哪个更贵?
- k 和 h 只调一个。 有人只改 h 不改 k,或者反过来。这两个必须配对:k 决定了账本的爬升速度,h 决定了终点线的位置。只挪终点线不改爬升速度,ARL 表就对不上了,你也不知道自己的 ARL₀ 到底是多少。
- 不同工序共用一套参数。 拿一套 k=0.5、h=5 全厂复制粘贴,看着规范,实际上错配。每道工序的 σ 不同、关心的失效模式不同、能忍受的虚警成本也不同。参数是跟着失效模式走的,不是跟着模板走的。
- σ 用全体标准差算。 前面说过了,这会把漂移的贡献算进 σ,K 和 H 一起变宽,CUSUM 直接变成瞎子。老老实实用 MR‾/1.128 或 R‾/d₂。
五、小结 & 互动提问
k 和 h 不是玄学,是一道很朴素的算术题:先想清楚"我要抓多大的偏移",k 取它的一半;再想清楚"我能忍受多久误报一次",照着 ARL 表挑 h。参数配得对,CUSUM 是猎手;配不对,它就是个话痨。
互动提问:你那道关键工序,最典型的失效模式是慢慢磨还是突然跳?如果是慢慢磨,一次典型的漂移大概是几个 σ?按"取一半"的规矩,你的 k 该定多少?
如需配套互动练习、培训课件或软件试用,可搜索「东方大易」或访问大易官网 www.eastdayi.com(苏州东方大易管理咨询有限公司,电话 0512-65561989)联系客服获取。